Danh mục

Cảm biến gia tốc DFRobot Gravity: 9DOF IMU Sensor for Motion, Heading & Orientation (I2C / UART), SEN0694

Thương hiệu: DFRobot
Bảo hành: Cơ bản
Tình trạng: Còn hàng
SKU: HS2486V
GIÁ BÁN (Đã bao gồm thuế VAT):
513.000₫

Bảo hành cơ bản

  • Sản phẩm được kiểm tra trước khi bán Sản phẩm được kiểm tra trước khi bán
  • Quý Khách quay video kiểm tra sản phẩm khi nhận hàng Quý Khách quay video kiểm tra sản phẩm khi nhận hàng
  • Thông báo tình trạng lỗi trong 7 ngày kể từ khi nhận hàng Thông báo tình trạng lỗi trong 7 ngày kể từ khi nhận hàng
  • Xử lý lỗi theo chính sách bảo hành

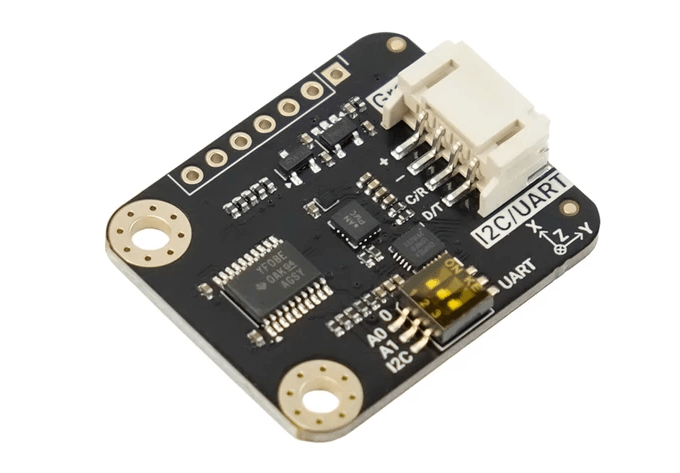
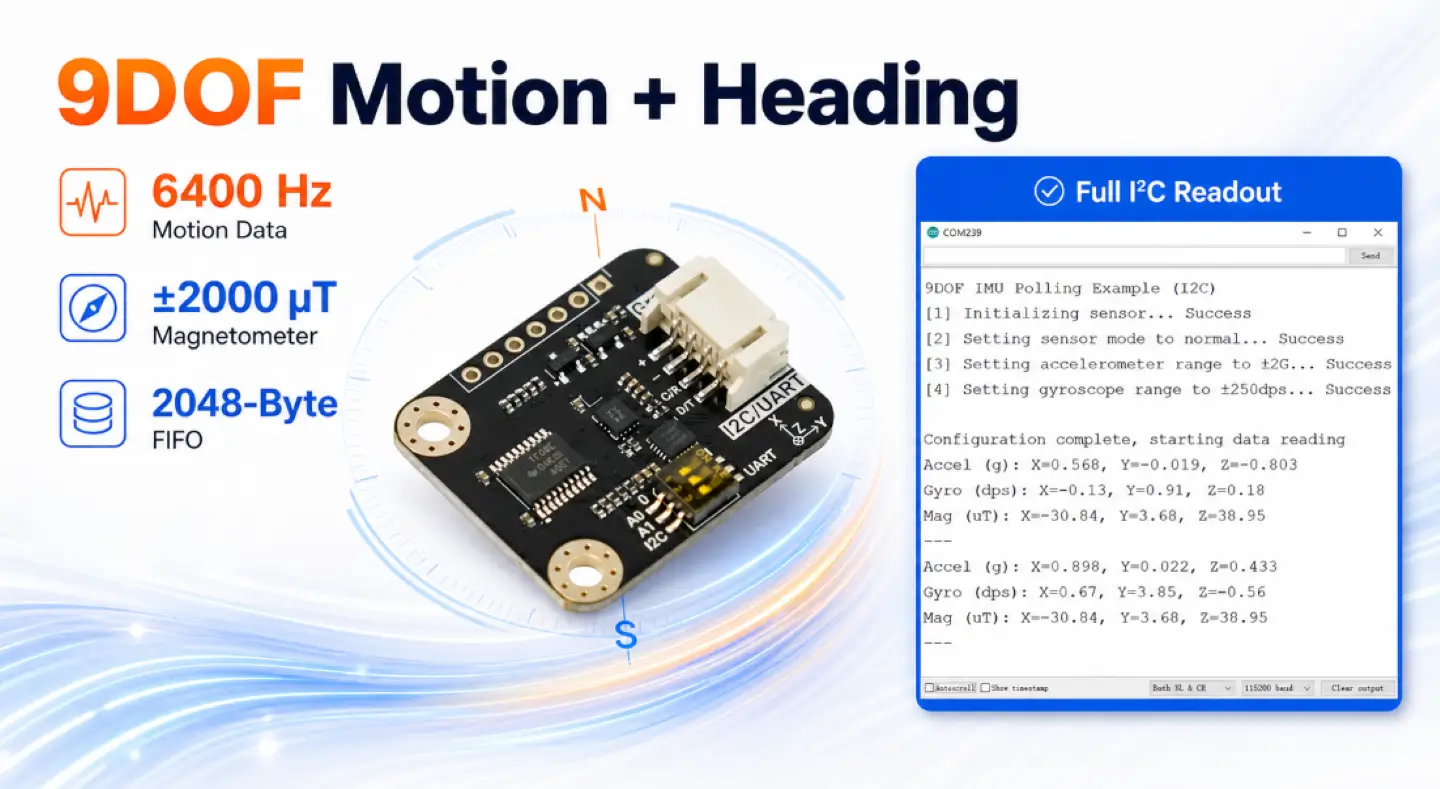
Cảm biến gia tốc DFRobot Gravity: 9DOF IMU Sensor for Motion, Heading & Orientation (I2C / UART), SEN0694 là module cảm biến chuyển động IMU 9 bậc tự do (9DOF IMU Sensor) thuộc dòng Gravity, tích hợp ba loại cảm biến trên cùng một module: cảm biến gia tốc 3 trục (Accelerometer), cảm biến con quay hồi chuyển 3 trục (Gyroscope) và cảm biến từ trường 3 trục (Magnetometer). Sản phẩm sử dụng hai chip cảm biến Bosch BMI323 và BMM350, cho phép thu thập dữ liệu gia tốc, vận tốc góc và từ trường theo ba trục X, Y, Z.

Việc tích hợp thêm cảm biến từ trường BMM350 giúp Cảm biến gia tốc DFRobot Gravity: 9DOF IMU Sensor for Motion, Heading & Orientation (I2C / UART), SEN0694 cung cấp thông tin tham chiếu phương hướng, bổ sung dữ liệu mà các module IMU 6DOF thông thường không có. Nhờ đó, cảm biến phù hợp để phát triển la bàn điện tử, hệ thống xác định hướng di chuyển của robot, thiết bị điều khiển cầm tay và các ứng dụng theo dõi tư thế, chuyển động trong không gian.

Cảm biến BMI323 hỗ trợ độ phân giải 16-bit, tốc độ lấy mẫu dữ liệu lên đến 6400Hz đối với gia tốc kế và con quay hồi chuyển ở chế độ Normal hoặc High Performance. Ngoài ra, chip còn hỗ trợ các sự kiện chuyển động như đếm bước chân, phát hiện thao tác chạm, độ nghiêng, rơi tự do và nhận diện hoạt động.

Cảm biến gia tốc DFRobot Gravity: 9DOF IMU Sensor for Motion, Heading & Orientation (I2C / UART), SEN0694 được tích hợp MCU trên module, cho phép truy cập dữ liệu từ BMI323 và BMM350 thông qua một thư viện DFRobot thống nhất. Sản phẩm hỗ trợ giao tiếp I2C/UART, điện áp hoạt động 3.3~5VDC và bốn địa chỉ I2C có thể lựa chọn từ 0x4A đến 0x4D. Đầu nối Gravity PH2.0-4P giúp kết nối thuận tiện với Arduino, ESP32, Raspberry Pi và các nền tảng phát triển nhúng khác.

Tính năng nổi bật

  • IMU 9DOF tích hợp ba cảm biến: gia tốc kế 3 trục, con quay hồi chuyển 3 trục và cảm biến từ trường 3 trục.
  • Sử dụng chip Bosch BMI323 cho khả năng đo gia tốc và vận tốc góc, kết hợp Bosch BMM350 để đo từ trường và xác định phương hướng.
  • Độ phân giải 16-bit cho dữ liệu gia tốc và vận tốc góc.
  • Dải đo gia tốc có thể lựa chọn: ±2g, ±4g, ±8g và ±16g.
  • Dải đo vận tốc góc có thể lựa chọn: ±125, ±250, ±500, ±1000 và ±2000°/s.
  • Tốc độ lấy mẫu gia tốc và con quay hồi chuyển lên đến 6400Hz ở chế độ Normal và High Performance.
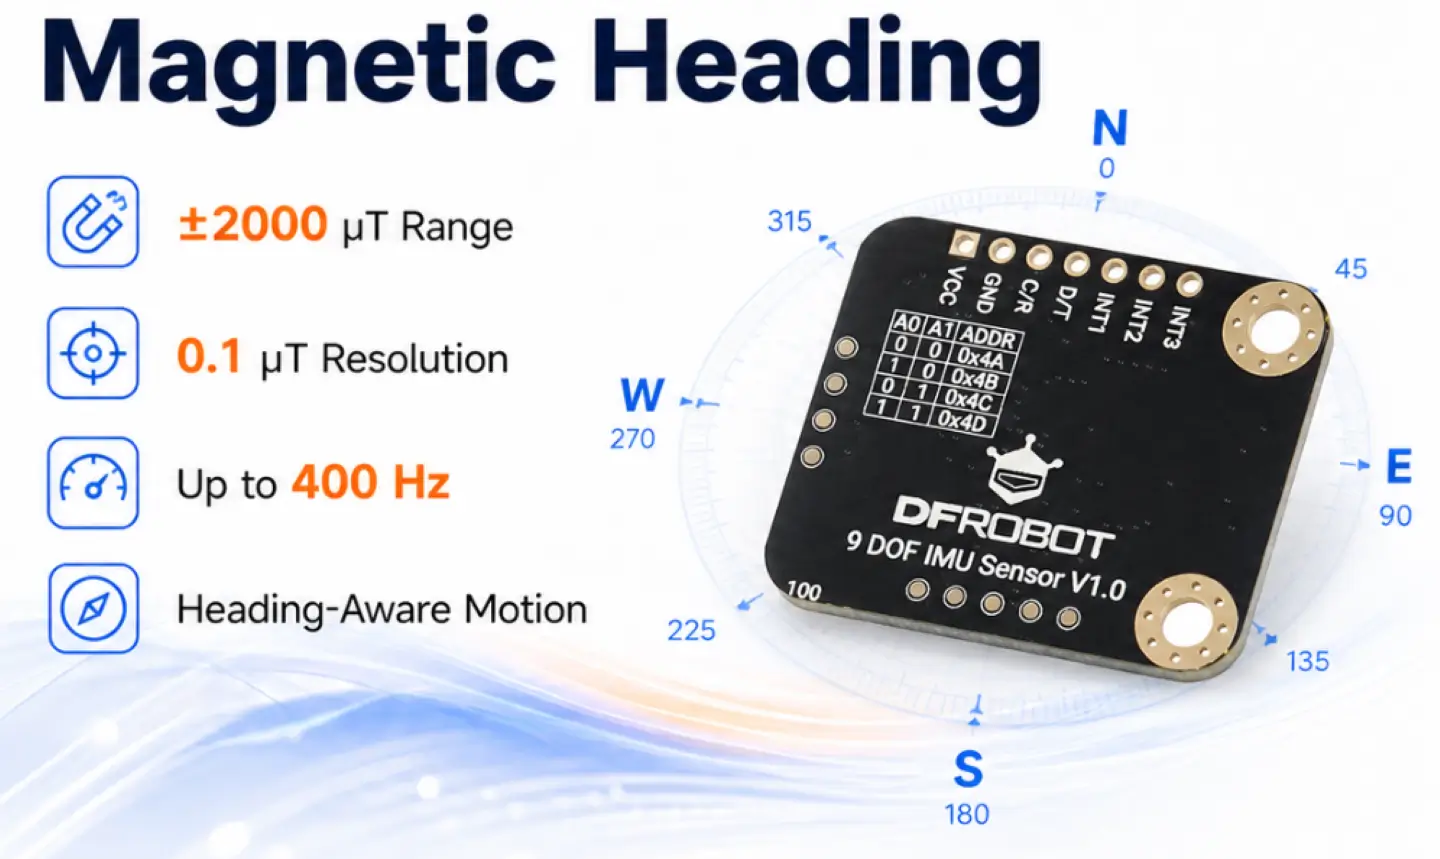
  • Cảm biến từ trường BMM350 hỗ trợ dải đo ±2000µT, độ phân giải khoảng 0.1µT.
  • Hỗ trợ các chức năng phát hiện chuyển động như đếm bước chân, phát hiện chạm, độ nghiêng, rơi tự do và nhận diện hoạt động.
  • Tích hợp 3 chân ngắt có thể lập trình: 2 chân từ BMI323 và 1 chân từ BMM350.
  • Hỗ trợ giao tiếp I2C và UART, thuận tiện tích hợp với các nền tảng vi điều khiển.
  • Cho phép lựa chọn 4 địa chỉ I2C: 0x4A, 0x4B, 0x4C và 0x4D.
  • Tích hợp MCU và thư viện DFRobot thống nhất để truy cập dữ liệu từ cả hai chip cảm biến.
  • Hỗ trợ phần mềm Gravity GUI để kiểm tra và quan sát dữ liệu trước khi phát triển ứng dụng.
  • Điện áp hoạt động 3.3~5VDC, sử dụng đầu nối Gravity PH2.0-4P.

Thông số kỹ thuật

Thông số chung

  • SKU: SEN0694
  • Thương hiệu: DFRobot
  • Chip cảm biến: Bosch BMI323 + Bosch BMM350
  • Loại cảm biến: IMU 9DOF (9-Axis Inertial Measurement Unit)
  • Cấu hình cảm biến: Gia tốc 3 trục + Con quay hồi chuyển 3 trục + Từ trường 3 trục
  • Điện áp hoạt động: 3.3~5VDC
  • Dòng điện hoạt động: 3.42mA
  • Giao tiếp: I2C / UART
  • Đầu nối: PH2.0-4P (Gravity) / lỗ cắm header 2.54mm
  • Địa chỉ I2C: 0x4A (mặc định), 0x4B, 0x4C, 0x4D
  • Số chân ngắt có thể lập trình: 3 (BMI323: 2 chân, BMM350: 1 chân)
  • Kích thước PCB: 32 × 27mm
  • Khoảng cách tâm lỗ lắp đặt: 20mm
  • Đường kính lỗ lắp đặt: 3mm

Thông số cảm biến gia tốc (Accelerometer – BMI323)

  • Số trục đo: 3 trục (X, Y, Z)
  • Dải đo: ±2g, ±4g, ±8g, ±16g
  • Độ phân giải ADC: 16-bit
  • Độ nhạy tại dải ±2g: 16384 LSB/g
  • Độ nhạy tại dải ±4g: 8192 LSB/g
  • Độ nhạy tại dải ±8g: 4096 LSB/g
  • Độ nhạy tại dải ±16g: 2048 LSB/g
  • Sai số độ nhạy: ±0.5%
  • Độ lệch tại 0g (Zero-g Offset): ±50mg
  • Tốc độ dữ liệu đầu ra ở chế độ High Performance / Normal: 12.5Hz~6400Hz
  • Tốc độ dữ liệu đầu ra ở chế độ Low Power: 0.78125Hz~400Hz

Thông số cảm biến con quay hồi chuyển (Gyroscope – BMI323)

  • Số trục đo: 3 trục (X, Y, Z)
  • Dải đo vận tốc góc: ±125, ±250, ±500, ±1000, ±2000°/s
  • Độ phân giải ADC: 16-bit
  • Độ nhạy tại dải ±2000°/s: 16.384 LSB/(°/s)
  • Độ nhạy tại dải ±1000°/s: 32.768 LSB/(°/s)
  • Độ nhạy tại dải ±500°/s: 65.536 LSB/(°/s)
  • Độ nhạy tại dải ±250°/s: 131.072 LSB/(°/s)
  • Sai số độ nhạy: ±3% khi chưa tự hiệu chuẩn, ±0.7% sau tự hiệu chuẩn
  • Độ lệch vận tốc góc tại trạng thái đứng yên (Zero-Rate Offset): ±1°/s
  • Tốc độ dữ liệu đầu ra ở chế độ High Performance / Normal: 12.5Hz~6400Hz
  • Tốc độ dữ liệu đầu ra ở chế độ Low Power: 0.78125Hz~400Hz

Thông số cảm biến từ trường (Magnetometer – BMM350)

  • Số trục đo: 3 trục (X, Y, Z)
  • Dải đo từ trường: ±2000µT
  • Độ phân giải từ trường: Khoảng 0.1µT
  • Độ trôi độ lệch từ trường sau hiệu chuẩn: ±2µT trong khoảng -40~85°C
  • Sai số hệ số khuếch đại trục X/Y: ±1% tại 25°C sau bù hiệu chuẩn
  • Sai số hệ số khuếch đại trục Z: ±3% tại 25°C sau bù hiệu chuẩn
  • Độ trôi độ nhạy theo nhiệt độ: ±0.010%/K
  • Sai số độ lệch theo nhiệt độ: ±200nT/K
  • Tốc độ dữ liệu đầu ra ở chế độ Normal: 400, 200, 100, 50, 25, 12.5, 6.25, 3.125 và 1.5625Hz
  • Tần số kích hoạt tối đa ở chế độ Forced: 200Hz
  • Nhiễu đầu ra trục X/Y: 190nTrms
  • Nhiễu đầu ra trục Z: 450nTrms
  • Chế độ hoạt động: Normal, Forced và Sleep

Chân kết nối

  • VCC (+): Nguồn cấp 3.3~5VDC.
  • GND (-): Mass nguồn.
  • C/R: Chân SCL trong chế độ I2C hoặc RXD trong chế độ UART.
  • D/T: Chân SDA trong chế độ I2C hoặc TXD trong chế độ UART.
  • INT1: Ngõ ra ngắt số 1 của cảm biến BMI323.
  • INT2: Ngõ ra ngắt số 2 của cảm biến BMI323.
  • INT3: Ngõ ra ngắt của cảm biến từ trường BMM350.

Cấu hình địa chỉ I2C

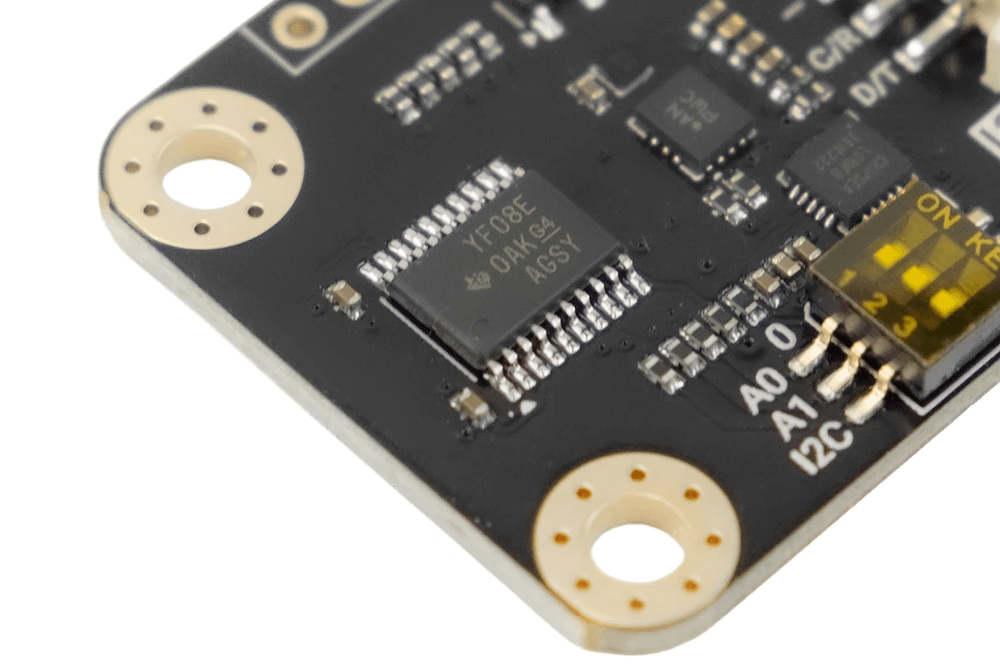
  • 0x4A: A0 = 0, A1 = 0 (mặc định).
  • 0x4B: A0 = 1, A1 = 0.
  • 0x4C: A0 = 0, A1 = 1.
  • 0x4D: A0 = 1, A1 = 1.

Bộ sản phẩm

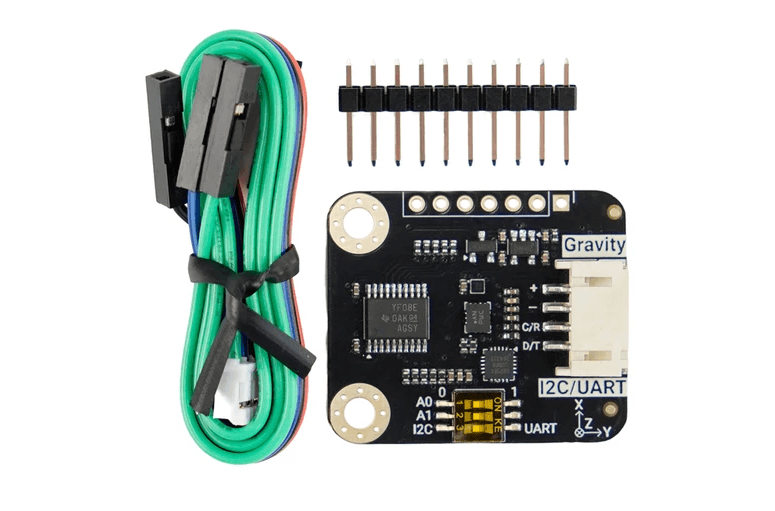
  • 1 x Module cảm biến IMU 9DOF Gravity BMI323 + BMM350 DFRobot SEN0694.
  • 1 x Cáp cảm biến Gravity 4P.
  • 1 x Hàng chân cắm đực đơn 2.54mm, 10 chân.

Ứng dụng

  • La bàn điện tử: Phát triển hệ thống xác định phương hướng dựa trên dữ liệu từ trường 3 trục, kết hợp dữ liệu gia tốc để hỗ trợ bù nghiêng.
  • Robot tự hành: Cung cấp dữ liệu gia tốc, vận tốc góc và từ trường để hỗ trợ xác định hướng di chuyển và phản hồi chuyển động.
  • Thiết bị điều khiển cầm tay: Nhận diện hướng đặt, góc nghiêng và chuyển động của thiết bị để tạo tín hiệu điều khiển.
  • Thiết bị đeo thông minh: Theo dõi hướng, tư thế và hoạt động chuyển động của người sử dụng.
  • Thiết bị định hướng: Phát triển các hệ thống theo dõi phương hướng và tư thế trong không gian.
  • Hệ thống tương tác chuyển động: Kết hợp dữ liệu gia tốc, con quay hồi chuyển và từ trường để nhận diện thao tác xoay, nghiêng và di chuyển.
  • Nghiên cứu và phát triển: Thử nghiệm thuật toán hợp nhất dữ liệu cảm biến (Sensor Fusion), tính toán góc Euler và phát triển các ứng dụng IMU 9DOF.

Lưu ý sử dụng

  • Cấp nguồn trong dải 3.3~5VDC và đấu nối đúng các chân VCC, GND.
  • Module hỗ trợ I2C và UART. Cần cấu hình công tắc lựa chọn giao tiếp đúng chế độ trước khi sử dụng.
  • Trong chế độ I2C, địa chỉ mặc định là 0x4A. Có thể thay đổi sang 0x4B, 0x4C hoặc 0x4D để hạn chế xung đột địa chỉ khi sử dụng nhiều module.
  • Chân C/R và D/T có chức năng khác nhau tùy chế độ giao tiếp: SCL/SDA trong I2C hoặc RXD/TXD trong UART.
  • Việc thay đổi chế độ I2C/UART được lưu khi tắt nguồn và chế độ mới có hiệu lực sau khi khởi động lại thiết bị.
  • Đối với hệ thống sử dụng nhiều cảm biến, cần bố trí và cấu hình địa chỉ I2C phù hợp để tránh trùng địa chỉ trên cùng bus.
  • Cảm biến từ trường có thể bị ảnh hưởng bởi nam châm, động cơ, dây dẫn dòng điện lớn và các nguồn nhiễu từ gần đó. Cần bố trí module phù hợp và hiệu chuẩn theo hướng dẫn khi sử dụng để xác định phương hướng.
  • Khi lắp đặt, cần cố định module chắc chắn trên đối tượng cần theo dõi và xác định đúng hướng các trục X, Y, Z.
  • Để tính toán phương hướng và tư thế chính xác, nên kết hợp dữ liệu từ cả ba cảm biến và sử dụng thuật toán hiệu chuẩn, hợp nhất dữ liệu phù hợp.

TRANG CHỦ NHÀ SẢN XUẤT VÀ HƯỚNG DẪN SỬ DỤNG
Mọi thắc mắc xin Quý Khách nhắn tin qua Zalo OA để được hỗ trợ sớm nhất, Hshop xin chân thành cảm ơn!

1. Lưu ý trước khi đặt hàng

Để đảm bảo quyền lợi trong quá trình mua hàng, Quý Khách vui lòng:

  • Tìm hiểu kỹ thông tin và thông số kỹ thuật của sản phẩm trước khi đặt hàng.
  • Đọc kỹ Chính sách Bảo hành và Chính sách Đổi/Trả của Hshop.vn.
  • Nếu chưa chắc chắn sản phẩm có phù hợp với nhu cầu sử dụng hoặc hệ thống của mình hay không, Quý Khách vui lòng liên hệ Bộ phận Kỹ thuật Hshop.vn để được tư vấn trước khi đặt hàng và thanh toán.

Lưu ý khi nhận hàng

Khi nhận hàng, Quý Khách vui lòng kiểm tra và mở gói hàng cẩn thận. Để đảm bảo quyền lợi bảo hành, Quý Khách vui lòng quay lại video quá trình bóc hộp và sử dụng lần đầu trong 07 ngày kể từ khi nhận hàng. Video này sẽ là căn cứ để Hshop.vn tiếp nhận và xử lý khiếu nại trong trường hợp sản phẩm phát sinh sự cố.

Quý Khách nên giữ lại đầy đủ vỏ hộp, bao bì, phụ kiện, tài liệu và quà tặng (nếu có) trong tình trạng nguyên vẹn, không rách, không móp méo trong 07 ngày kể từ ngày nhận hàng để đảm bảo điều kiện xử lý đổi/trả trong trường hợp sản phẩm phát sinh lỗi kỹ thuật do nhà sản xuất.

2. Các bước mua hàng Online tại Hshop.vn

Bước 1: Đăng ký và đăng nhập tài khoản

Quý Khách nên Đăng ký tài khoản và Đăng nhập trước khi đặt hàng.

Việc sử dụng tài khoản giúp Quý Khách:

  • Theo dõi và lưu lại lịch sử đơn hàng.
  • Không phải nhập lại thông tin mua hàng trong những lần đặt hàng tiếp theo.

Bước 2: Chọn sản phẩm

Tìm kiếm sản phẩm cần mua, lựa chọn số lượng và các tùy chọn sản phẩm (nếu có), sau đó thêm sản phẩm vào Giỏ hàng.

Bước 3: Kiểm tra Giỏ hàng

Sau khi chọn đầy đủ sản phẩm, truy cập Giỏ hàng để kiểm tra:

  • Tên sản phẩm.
  • Số lượng.
  • Đơn giá.
  • Thành tiền.

Bước 4: Điền thông tin nhận hàng

Quý Khách vui lòng điền đầy đủ và chính xác:

  • Họ và tên.
  • Số điện thoại.
  • Địa chỉ nhận hàng.
  • Phương thức thanh toán.
  • Phương thức giao hàng và các thông tin liên quan khác.

Vui lòng kiểm tra kỹ thông tin trước khi hoàn tất đặt hàng để tránh sai sót trong quá trình giao nhận.

Bước 5: Xác nhận đơn hàng

Sau khi đặt hàng thành công, Quý Khách sẽ nhận được email thông báo đơn hàng (nếu không có xin kiểm tra trong mục Thư Rác / Spam). Nhân viên Hshop.vn sẽ liên hệ qua điện thoại để xác nhận đơn hàng, thông tin sản phẩm, phương thức thanh toán và giao nhận trước khi tiến hành xử lý và gửi hàng.

3. Các phương thức thanh toán

Quý Khách có thể thanh toán cho Hshop.vn theo các phương thức sau:

1. Mua hàng và thanh toán trực tiếp tại cửa hàng

Quý Khách có thể đến trực tiếp cửa hàng Hshop.vn để mua hàng và thanh toán tại địa chỉ: 269/20 Lý Thường Kiệt, Phường Phú Thọ, TP.HCM (Địa chỉ cũ: P.15, Q.11, gần ĐHBK TP.HCM)

2. Mua hàng Online và chuyển khoản ngân hàng

Quý Khách chỉ thực hiện chuyển khoản sau khi đã nhận được điện thoại xác nhận đơn hàng từ Hshop.vn qua số điện thoại 0934.022.500 hoặc Zalo OA, Hshop không có hình thức thanh toán COD, Quý Khách tuyệt đối KHÔNG CHUYỂN KHOẢN CHO SHIPPER / SĐT LẠ để tránh lừa đảo!!!. Việc xác nhận xác nhận đơn hàng giúp đảm bảo sản phẩm còn hàng và thông tin đơn hàng, số tiền thanh toán đã được kiểm tra chính xác.

Cảnh báo - Liên hệ Zalo Hshop.vn

Mọi thắc mắc xin Quý Khách nhắn tin qua Zalo OA để được hỗ trợ sớm nhất, Hshop xin chân thành cảm ơn! 

Sản phẩm đã xem

Thông số kỹ thuật

Cảm biến gia tốc DFRobot Gravity: 9DOF IMU Sensor for Motion, Heading & Orientation (I2C / UART), SEN0694 là module cảm biến chuyển động IMU 9 bậc tự do (9DOF IMU Sensor) thuộc dòng Gravity, tích hợp ba loại cảm biến trên cùng một module: cảm biến gia tốc 3 trục (Accelerometer), cảm biến con quay hồi chuyển 3 trục (Gyroscope) và cảm biến từ trường 3 trục (Magnetometer). Sản phẩm sử dụng hai chip cảm biến Bosch BMI323 và BMM350, cho phép thu thập dữ liệu gia tốc, vận tốc góc và từ trường theo ba trục X, Y, Z.

Việc tích hợp thêm cảm biến từ trường BMM350 giúp Cảm biến gia tốc DFRobot Gravity: 9DOF IMU Sensor for Motion, Heading & Orientation (I2C / UART), SEN0694 cung cấp thông tin tham chiếu phương hướng, bổ sung dữ liệu mà các module IMU 6DOF thông thường không có. Nhờ đó, cảm biến phù hợp để phát triển la bàn điện tử, hệ thống xác định hướng di chuyển của robot, thiết bị điều khiển cầm tay và các ứng dụng theo dõi tư thế, chuyển động trong không gian.

Cảm biến BMI323 hỗ trợ độ phân giải 16-bit, tốc độ lấy mẫu dữ liệu lên đến 6400Hz đối với gia tốc kế và con quay hồi chuyển ở chế độ Normal hoặc High Performance. Ngoài ra, chip còn hỗ trợ các sự kiện chuyển động như đếm bước chân, phát hiện thao tác chạm, độ nghiêng, rơi tự do và nhận diện hoạt động.

Cảm biến gia tốc DFRobot Gravity: 9DOF IMU Sensor for Motion, Heading & Orientation (I2C / UART), SEN0694 được tích hợp MCU trên module, cho phép truy cập dữ liệu từ BMI323 và BMM350 thông qua một thư viện DFRobot thống nhất. Sản phẩm hỗ trợ giao tiếp I2C/UART, điện áp hoạt động 3.3~5VDC và bốn địa chỉ I2C có thể lựa chọn từ 0x4A đến 0x4D. Đầu nối Gravity PH2.0-4P giúp kết nối thuận tiện với Arduino, ESP32, Raspberry Pi và các nền tảng phát triển nhúng khác.

Tính năng nổi bật

  • IMU 9DOF tích hợp ba cảm biến: gia tốc kế 3 trục, con quay hồi chuyển 3 trục và cảm biến từ trường 3 trục.
  • Sử dụng chip Bosch BMI323 cho khả năng đo gia tốc và vận tốc góc, kết hợp Bosch BMM350 để đo từ trường và xác định phương hướng.
  • Độ phân giải 16-bit cho dữ liệu gia tốc và vận tốc góc.
  • Dải đo gia tốc có thể lựa chọn: ±2g, ±4g, ±8g và ±16g.
  • Dải đo vận tốc góc có thể lựa chọn: ±125, ±250, ±500, ±1000 và ±2000°/s.
  • Tốc độ lấy mẫu gia tốc và con quay hồi chuyển lên đến 6400Hz ở chế độ Normal và High Performance.
  • Cảm biến từ trường BMM350 hỗ trợ dải đo ±2000µT, độ phân giải khoảng 0.1µT.
  • Hỗ trợ các chức năng phát hiện chuyển động như đếm bước chân, phát hiện chạm, độ nghiêng, rơi tự do và nhận diện hoạt động.
  • Tích hợp 3 chân ngắt có thể lập trình: 2 chân từ BMI323 và 1 chân từ BMM350.
  • Hỗ trợ giao tiếp I2C và UART, thuận tiện tích hợp với các nền tảng vi điều khiển.
  • Cho phép lựa chọn 4 địa chỉ I2C: 0x4A, 0x4B, 0x4C và 0x4D.
  • Tích hợp MCU và thư viện DFRobot thống nhất để truy cập dữ liệu từ cả hai chip cảm biến.
  • Hỗ trợ phần mềm Gravity GUI để kiểm tra và quan sát dữ liệu trước khi phát triển ứng dụng.
  • Điện áp hoạt động 3.3~5VDC, sử dụng đầu nối Gravity PH2.0-4P.

Thông số kỹ thuật

Thông số chung

  • SKU: SEN0694
  • Thương hiệu: DFRobot
  • Chip cảm biến: Bosch BMI323 + Bosch BMM350
  • Loại cảm biến: IMU 9DOF (9-Axis Inertial Measurement Unit)
  • Cấu hình cảm biến: Gia tốc 3 trục + Con quay hồi chuyển 3 trục + Từ trường 3 trục
  • Điện áp hoạt động: 3.3~5VDC
  • Dòng điện hoạt động: 3.42mA
  • Giao tiếp: I2C / UART
  • Đầu nối: PH2.0-4P (Gravity) / lỗ cắm header 2.54mm
  • Địa chỉ I2C: 0x4A (mặc định), 0x4B, 0x4C, 0x4D
  • Số chân ngắt có thể lập trình: 3 (BMI323: 2 chân, BMM350: 1 chân)
  • Kích thước PCB: 32 × 27mm
  • Khoảng cách tâm lỗ lắp đặt: 20mm
  • Đường kính lỗ lắp đặt: 3mm

Thông số cảm biến gia tốc (Accelerometer – BMI323)

  • Số trục đo: 3 trục (X, Y, Z)
  • Dải đo: ±2g, ±4g, ±8g, ±16g
  • Độ phân giải ADC: 16-bit
  • Độ nhạy tại dải ±2g: 16384 LSB/g
  • Độ nhạy tại dải ±4g: 8192 LSB/g
  • Độ nhạy tại dải ±8g: 4096 LSB/g
  • Độ nhạy tại dải ±16g: 2048 LSB/g
  • Sai số độ nhạy: ±0.5%
  • Độ lệch tại 0g (Zero-g Offset): ±50mg
  • Tốc độ dữ liệu đầu ra ở chế độ High Performance / Normal: 12.5Hz~6400Hz
  • Tốc độ dữ liệu đầu ra ở chế độ Low Power: 0.78125Hz~400Hz

Thông số cảm biến con quay hồi chuyển (Gyroscope – BMI323)

  • Số trục đo: 3 trục (X, Y, Z)
  • Dải đo vận tốc góc: ±125, ±250, ±500, ±1000, ±2000°/s
  • Độ phân giải ADC: 16-bit
  • Độ nhạy tại dải ±2000°/s: 16.384 LSB/(°/s)
  • Độ nhạy tại dải ±1000°/s: 32.768 LSB/(°/s)
  • Độ nhạy tại dải ±500°/s: 65.536 LSB/(°/s)
  • Độ nhạy tại dải ±250°/s: 131.072 LSB/(°/s)
  • Sai số độ nhạy: ±3% khi chưa tự hiệu chuẩn, ±0.7% sau tự hiệu chuẩn
  • Độ lệch vận tốc góc tại trạng thái đứng yên (Zero-Rate Offset): ±1°/s
  • Tốc độ dữ liệu đầu ra ở chế độ High Performance / Normal: 12.5Hz~6400Hz
  • Tốc độ dữ liệu đầu ra ở chế độ Low Power: 0.78125Hz~400Hz

Thông số cảm biến từ trường (Magnetometer – BMM350)

  • Số trục đo: 3 trục (X, Y, Z)
  • Dải đo từ trường: ±2000µT
  • Độ phân giải từ trường: Khoảng 0.1µT
  • Độ trôi độ lệch từ trường sau hiệu chuẩn: ±2µT trong khoảng -40~85°C
  • Sai số hệ số khuếch đại trục X/Y: ±1% tại 25°C sau bù hiệu chuẩn
  • Sai số hệ số khuếch đại trục Z: ±3% tại 25°C sau bù hiệu chuẩn
  • Độ trôi độ nhạy theo nhiệt độ: ±0.010%/K
  • Sai số độ lệch theo nhiệt độ: ±200nT/K
  • Tốc độ dữ liệu đầu ra ở chế độ Normal: 400, 200, 100, 50, 25, 12.5, 6.25, 3.125 và 1.5625Hz
  • Tần số kích hoạt tối đa ở chế độ Forced: 200Hz
  • Nhiễu đầu ra trục X/Y: 190nTrms
  • Nhiễu đầu ra trục Z: 450nTrms
  • Chế độ hoạt động: Normal, Forced và Sleep

Chân kết nối

  • VCC (+): Nguồn cấp 3.3~5VDC.
  • GND (-): Mass nguồn.
  • C/R: Chân SCL trong chế độ I2C hoặc RXD trong chế độ UART.
  • D/T: Chân SDA trong chế độ I2C hoặc TXD trong chế độ UART.
  • INT1: Ngõ ra ngắt số 1 của cảm biến BMI323.
  • INT2: Ngõ ra ngắt số 2 của cảm biến BMI323.
  • INT3: Ngõ ra ngắt của cảm biến từ trường BMM350.

Cấu hình địa chỉ I2C

  • 0x4A: A0 = 0, A1 = 0 (mặc định).
  • 0x4B: A0 = 1, A1 = 0.
  • 0x4C: A0 = 0, A1 = 1.
  • 0x4D: A0 = 1, A1 = 1.

Bộ sản phẩm

  • 1 x Module cảm biến IMU 9DOF Gravity BMI323 + BMM350 DFRobot SEN0694.
  • 1 x Cáp cảm biến Gravity 4P.
  • 1 x Hàng chân cắm đực đơn 2.54mm, 10 chân.

Ứng dụng

  • La bàn điện tử: Phát triển hệ thống xác định phương hướng dựa trên dữ liệu từ trường 3 trục, kết hợp dữ liệu gia tốc để hỗ trợ bù nghiêng.
  • Robot tự hành: Cung cấp dữ liệu gia tốc, vận tốc góc và từ trường để hỗ trợ xác định hướng di chuyển và phản hồi chuyển động.
  • Thiết bị điều khiển cầm tay: Nhận diện hướng đặt, góc nghiêng và chuyển động của thiết bị để tạo tín hiệu điều khiển.
  • Thiết bị đeo thông minh: Theo dõi hướng, tư thế và hoạt động chuyển động của người sử dụng.
  • Thiết bị định hướng: Phát triển các hệ thống theo dõi phương hướng và tư thế trong không gian.
  • Hệ thống tương tác chuyển động: Kết hợp dữ liệu gia tốc, con quay hồi chuyển và từ trường để nhận diện thao tác xoay, nghiêng và di chuyển.
  • Nghiên cứu và phát triển: Thử nghiệm thuật toán hợp nhất dữ liệu cảm biến (Sensor Fusion), tính toán góc Euler và phát triển các ứng dụng IMU 9DOF.

Lưu ý sử dụng

  • Cấp nguồn trong dải 3.3~5VDC và đấu nối đúng các chân VCC, GND.
  • Module hỗ trợ I2C và UART. Cần cấu hình công tắc lựa chọn giao tiếp đúng chế độ trước khi sử dụng.
  • Trong chế độ I2C, địa chỉ mặc định là 0x4A. Có thể thay đổi sang 0x4B, 0x4C hoặc 0x4D để hạn chế xung đột địa chỉ khi sử dụng nhiều module.
  • Chân C/R và D/T có chức năng khác nhau tùy chế độ giao tiếp: SCL/SDA trong I2C hoặc RXD/TXD trong UART.
  • Việc thay đổi chế độ I2C/UART được lưu khi tắt nguồn và chế độ mới có hiệu lực sau khi khởi động lại thiết bị.
  • Đối với hệ thống sử dụng nhiều cảm biến, cần bố trí và cấu hình địa chỉ I2C phù hợp để tránh trùng địa chỉ trên cùng bus.
  • Cảm biến từ trường có thể bị ảnh hưởng bởi nam châm, động cơ, dây dẫn dòng điện lớn và các nguồn nhiễu từ gần đó. Cần bố trí module phù hợp và hiệu chuẩn theo hướng dẫn khi sử dụng để xác định phương hướng.
  • Khi lắp đặt, cần cố định module chắc chắn trên đối tượng cần theo dõi và xác định đúng hướng các trục X, Y, Z.
  • Để tính toán phương hướng và tư thế chính xác, nên kết hợp dữ liệu từ cả ba cảm biến và sử dụng thuật toán hiệu chuẩn, hợp nhất dữ liệu phù hợp.

TRANG CHỦ NHÀ SẢN XUẤT VÀ HƯỚNG DẪN SỬ DỤNG
Danh sách so sánh