Danh mục

Cảm biến áp lực xúc giác DFRobot Video Photos Gravity: 6×6 Flexible Array Tactile Pressure Sensor (UART Matrix FSR), SEN0704

Thương hiệu: DFRobot
Bảo hành: Cơ bản
Tình trạng: Còn hàng
SKU: HS2484V
GIÁ BÁN (Đã bao gồm thuế VAT):
486.000₫

Bảo hành cơ bản

  • Sản phẩm được kiểm tra trước khi bán Sản phẩm được kiểm tra trước khi bán
  • Quý Khách quay video kiểm tra sản phẩm khi nhận hàng Quý Khách quay video kiểm tra sản phẩm khi nhận hàng
  • Thông báo tình trạng lỗi trong 7 ngày kể từ khi nhận hàng Thông báo tình trạng lỗi trong 7 ngày kể từ khi nhận hàng
  • Xử lý lỗi theo chính sách bảo hành

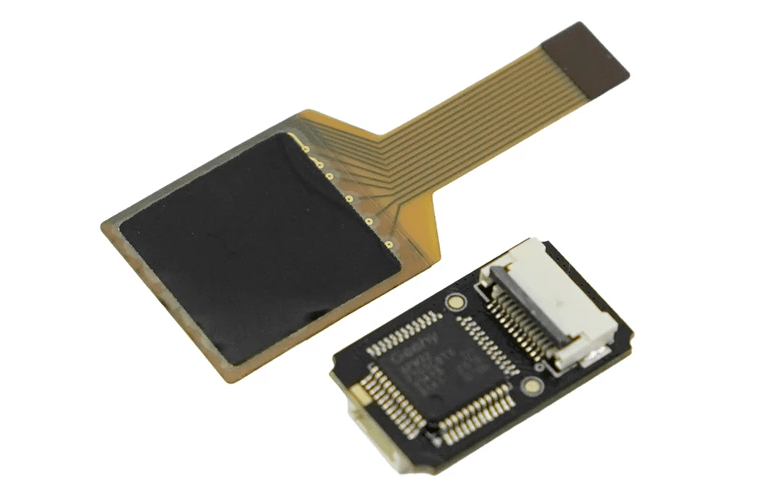
Cảm biến áp lực xúc giác DFRobot Video  Photos Gravity: 6×6 Flexible Array Tactile Pressure Sensor (UART Matrix FSR), SEN0704 là cảm biến áp suất xúc giác dạng ma trận linh hoạt (6×6 Flexible Array Tactile Pressure Sensor), được thiết kế cho các ứng dụng robot thông minh, hệ thống kẹp gắp, tương tác người - máy (HCI) và nghiên cứu khoa học. Sản phẩm sử dụng công nghệ cảm biến màng mỏng linh hoạt, tích hợp 36 điểm cảm biến độc lập trong vùng phát hiện nhỏ gọn 15×15mm.

Khác với cảm biến lực đơn điểm thông thường, Cảm biến áp lực xúc giác DFRobot Video  Photos Gravity: 6×6 Flexible Array Tactile Pressure Sensor (UART Matrix FSR), SEN0704 có khả năng thu thập dữ liệu áp suất tại 36 vị trí khác nhau, cho phép phân tích sự phân bố lực trên bề mặt tiếp xúc. Nhờ đó, hệ thống có thể nhận biết vị trí tác động, mức độ lực nhấn và những thay đổi nhỏ trong quá trình tiếp xúc hoặc kẹp giữ vật thể.

Cảm biến áp lực xúc giác DFRobot Video  Photos Gravity: 6×6 Flexible Array Tactile Pressure Sensor (UART Matrix FSR), SEN0704 có cấu trúc siêu mỏng, linh hoạt và có thể uốn cong để tích hợp trên bề mặt robot gắp, bàn tay robot hoặc các thiết bị đeo. Lớp keo ở mặt sau giúp việc cố định cảm biến lên bề mặt cần đo thuận tiện hơn. Sản phẩm sử dụng giao tiếp UART và hỗ trợ kết nối nối tầng nhiều cảm biến, giúp giảm độ phức tạp khi triển khai hệ thống cảm biến ma trận.

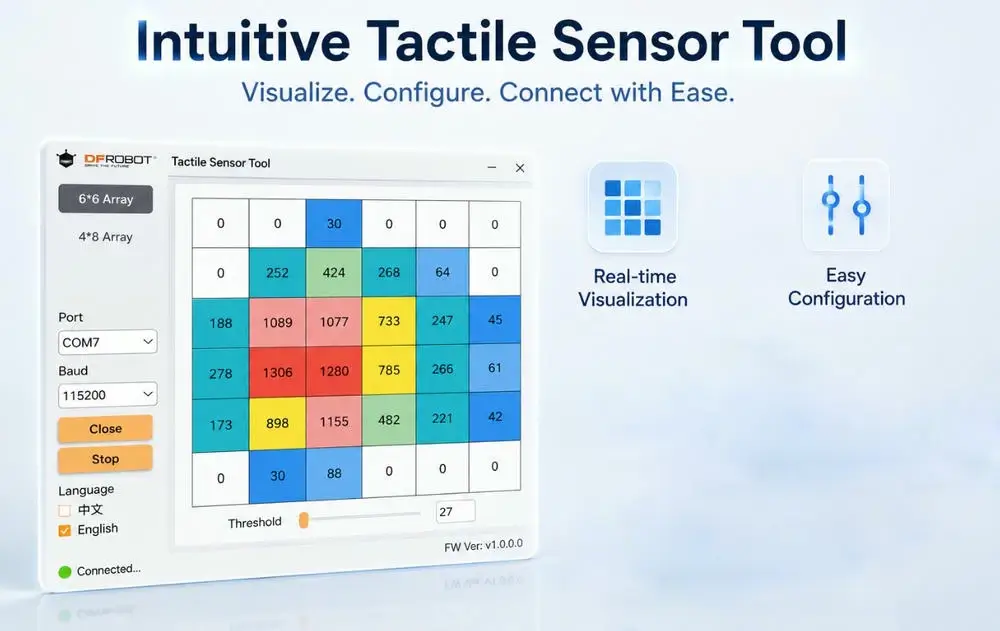
Cảm biến áp lực xúc giác DFRobot Video  Photos Gravity: 6×6 Flexible Array Tactile Pressure Sensor (UART Matrix FSR), SEN0704 đi kèm mạch chuyển đổi tín hiệu nhỏ gọn và cáp kết nối silicone linh hoạt dài 30cm. Sản phẩm hỗ trợ hệ sinh thái Arduino, ESP32 và Raspberry Pi, đồng thời có phần mềm Tactile Sensor Tool để hiển thị và phân tích dữ liệu cảm biến trong quá trình phát triển, thử nghiệm.

Tính năng nổi bật

  • Ma trận cảm biến 6×6 với tổng cộng 36 điểm phát hiện áp suất độc lập.
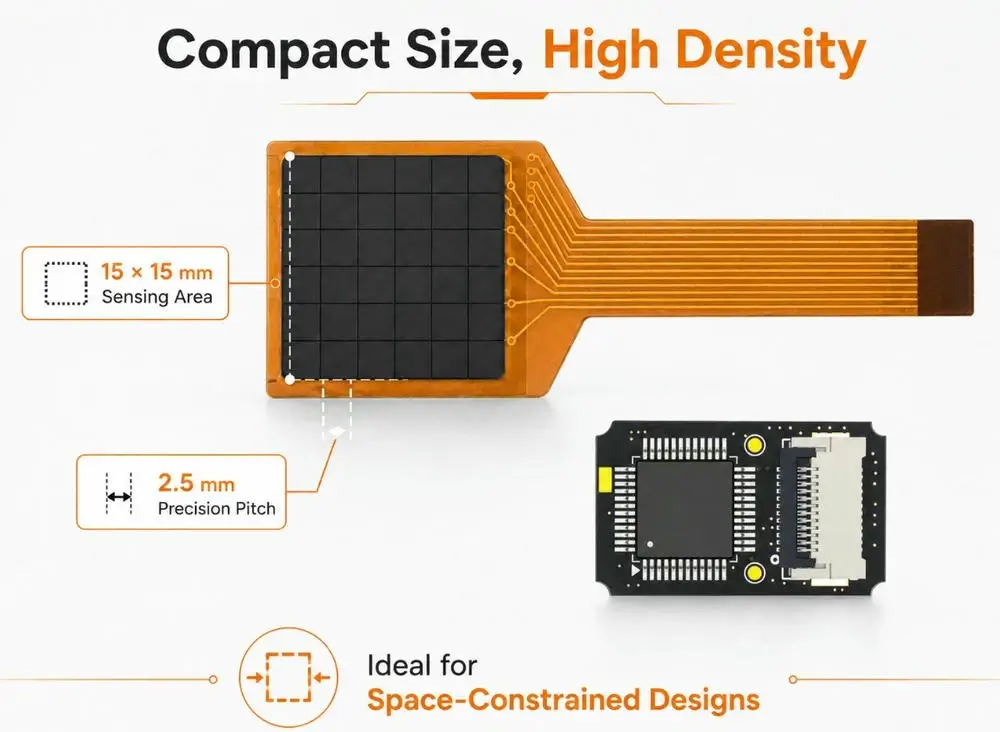
  • Vùng cảm biến nhỏ gọn 15×15mm, khoảng cách giữa các điểm cảm biến 2.5mm.
  • Thu thập dữ liệu phân bố áp suất, hỗ trợ xây dựng bản đồ nhiệt áp suất (Pressure Heatmap).
  • Cấu trúc màng mỏng linh hoạt, có thể uốn cong để tích hợp trên bề mặt robot hoặc thiết bị đeo.
  • Hỗ trợ giao tiếp UART và kết nối nối tầng nhiều cảm biến.
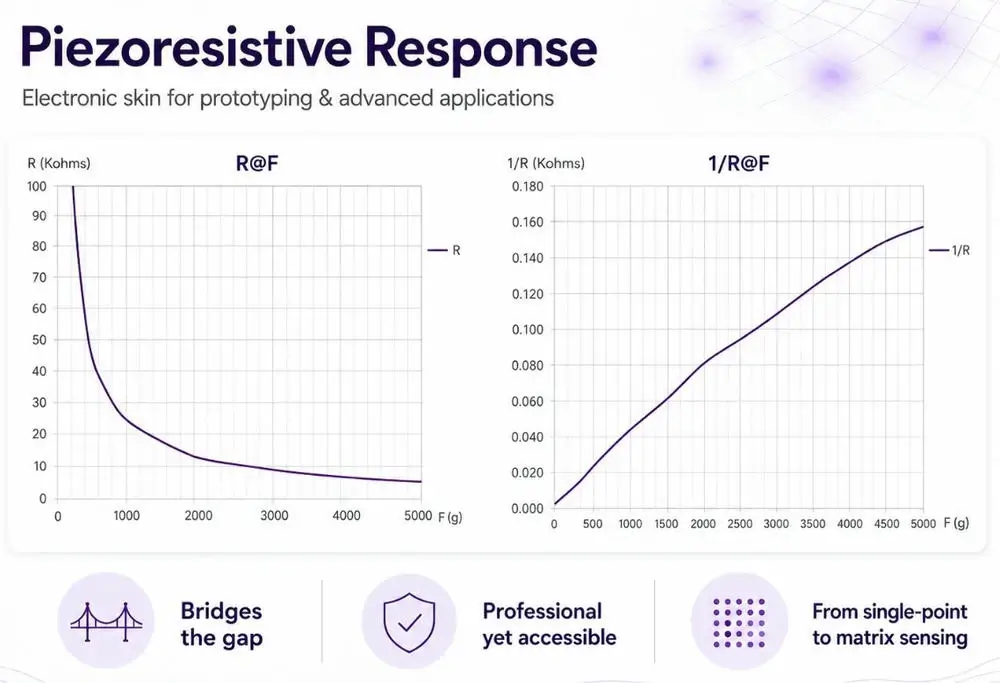
  • Dải lực phát hiện 20g~5kg cho mỗi điểm cảm biến.
  • Lực kích hoạt tối thiểu 20g.
  • Hỗ trợ hai tần số lấy mẫu 20Hz và 50Hz.
  • Độ bền trên 1.000.000 chu kỳ tại lực tác động 1kg.
  • Độ lặp lại ±5% theo thông tin giới thiệu của nhà sản xuất.
  • Cáp silicone linh hoạt dài 30cm, thuận tiện bố trí và kết nối.
  • Tương thích với Arduino, ESP32 và Raspberry Pi thông qua giao tiếp UART.
  • Hỗ trợ phần mềm Tactile Sensor Tool phục vụ quan sát và phân tích dữ liệu.

Thông số kỹ thuật

  • SKU: SEN0704
  • Thương hiệu: DFRobot
  • Loại cảm biến: Cảm biến áp suất xúc giác dạng ma trận linh hoạt
  • Công nghệ cảm biến: Màng mỏng linh hoạt (Flexible Thin-film)
  • Cấu hình ma trận: 6×6 (36 điểm cảm biến)
  • Kích thước vùng cảm biến: 15×15mm
  • Khoảng cách giữa các điểm cảm biến: 2.5mm
  • Điện áp hoạt động: 5VDC
  • Tần số lấy mẫu: 20Hz / 50Hz
  • Giao tiếp: UART
  • Lực kích hoạt: 20g
  • Dải lực đo: 20g~5kg cho mỗi điểm cảm biến
  • Loại lực tác động: Nén/ấn (Compression/Pressing)
  • Độ bền: Trên 1.000.000 chu kỳ tại lực tác động 1kg
  • Độ lặp lại: ±5% (theo thông tin giới thiệu của nhà sản xuất)
  • Thời gian đáp ứng: <10µs (theo thông tin giới thiệu của nhà sản xuất)
  • Nhiệt độ hoạt động: -20~65°C
  • Kích thước mạch chuyển đổi: 20×12mm
  • Chiều dài cáp kết nối: 30cm

Chân kết nối

  • VCC (+): Nguồn cấp 5VDC.
  • GND (-): Mass nguồn.
  • RX: Chân nhận dữ liệu UART của cảm biến.
  • TX: Chân truyền dữ liệu UART của cảm biến.

Bộ sản phẩm

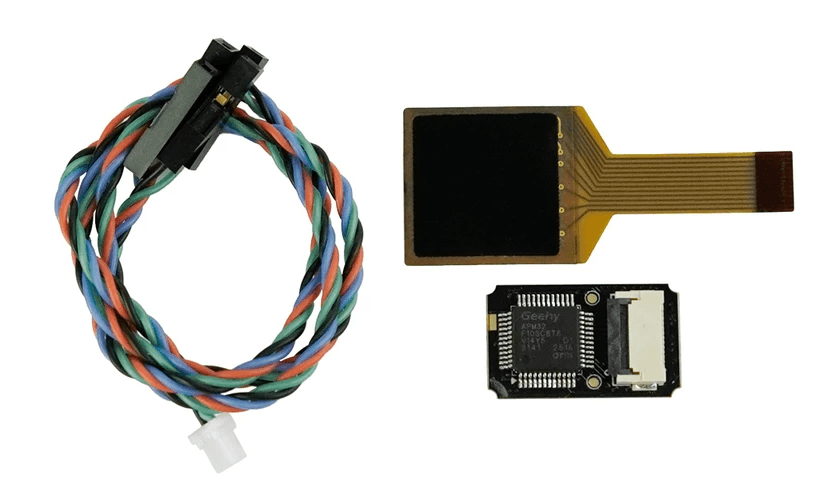
  • 1 x Mạch chuyển đổi tín hiệu (Adapter Board).
  • 1 x Cảm biến áp suất xúc giác ma trận linh hoạt 6×6.
  • 1 x Cáp kết nối silicone linh hoạt dài 30cm.

Ứng dụng

  • Robot gắp thông minh: Phát hiện sự phân bố lực tiếp xúc và tình trạng trượt vật thể, hỗ trợ điều chỉnh lực kẹp để giữ các vật dễ vỡ.
  • Bàn tay robot: Tích hợp trên các ngón tay robot để nhận biết vị trí và lực tiếp xúc khi cầm nắm vật thể.
  • Thiết bị đeo thông minh: Phân tích áp lực tại các vị trí trên găng tay, đế giày hoặc thiết bị hỗ trợ vận động.
  • Tương tác người - máy (HCI): Phát triển bề mặt cảm ứng linh hoạt có khả năng nhận biết thao tác chạm và lực nhấn tại nhiều vị trí.
  • Nghiên cứu vật liệu: Theo dõi sự phân bố lực và đặc tính nén trong quá trình thử nghiệm vật liệu.
  • Nghiên cứu robot và tự động hóa: Phát triển hệ thống cảm nhận xúc giác, điều khiển lực kẹp và nhận biết tương tác vật lý.
  • Nghiên cứu và phát triển: Thử nghiệm các giải pháp cảm biến áp suất ma trận, bản đồ nhiệt lực và hệ thống cảm nhận xúc giác điện tử.

Lưu ý sử dụng

  • Sử dụng nguồn cấp 5VDC theo đúng thông số kỹ thuật của nhà sản xuất.
  • Mạch chuyển đổi hoạt động ở mức logic 5V. Khi kết nối với ESP32 hoặc Raspberry Pi sử dụng logic 3.3V, cần sử dụng mạch chuyển mức tín hiệu UART phù hợp để bảo vệ chân giao tiếp.
  • Khi kết nối UART, đấu TX của cảm biến với RX của bộ điều khiển và RX của cảm biến với TX của bộ điều khiển.
  • Cảm biến đo lực nén/ấn, không thiết kế để đo lực kéo.
  • Dải lực 20g~5kg áp dụng cho từng điểm cảm biến, không phải tổng lực tối đa của toàn bộ ma trận.
  • Để tăng tuổi thọ cảm biến, nên sử dụng bề mặt tiếp xúc phẳng, tránh các cạnh sắc hoặc vật nhọn có thể làm thủng lớp màng cảm biến.
  • Nên sử dụng lớp đệm đàn hồi mỏng như silicone để phân bố lực đều trên bề mặt cảm biến khi cần đo lực tiếp xúc từ các vật thể có hình dạng không đồng đều.
  • Chọn tần số lấy mẫu 20Hz hoặc 50Hz phù hợp với tốc độ thay đổi lực trong ứng dụng.
  • Khi sử dụng nhiều cảm biến, cần tham khảo tài liệu giao tiếp UART nối tầng và cấu hình phần mềm tương ứng của nhà sản xuất.

TRANG CHỦ NHÀ SẢN XUẤT VÀ HƯỚNG DẪN SỬ DỤNG
Mọi thắc mắc xin Quý Khách nhắn tin qua Zalo OA để được hỗ trợ sớm nhất, Hshop xin chân thành cảm ơn!

1. Lưu ý trước khi đặt hàng

Để đảm bảo quyền lợi trong quá trình mua hàng, Quý Khách vui lòng:

  • Tìm hiểu kỹ thông tin và thông số kỹ thuật của sản phẩm trước khi đặt hàng.
  • Đọc kỹ Chính sách Bảo hành và Chính sách Đổi/Trả của Hshop.vn.
  • Nếu chưa chắc chắn sản phẩm có phù hợp với nhu cầu sử dụng hoặc hệ thống của mình hay không, Quý Khách vui lòng liên hệ Bộ phận Kỹ thuật Hshop.vn để được tư vấn trước khi đặt hàng và thanh toán.

Lưu ý khi nhận hàng

Khi nhận hàng, Quý Khách vui lòng kiểm tra và mở gói hàng cẩn thận. Để đảm bảo quyền lợi bảo hành, Quý Khách vui lòng quay lại video quá trình bóc hộp và sử dụng lần đầu trong 07 ngày kể từ khi nhận hàng. Video này sẽ là căn cứ để Hshop.vn tiếp nhận và xử lý khiếu nại trong trường hợp sản phẩm phát sinh sự cố.

Quý Khách nên giữ lại đầy đủ vỏ hộp, bao bì, phụ kiện, tài liệu và quà tặng (nếu có) trong tình trạng nguyên vẹn, không rách, không móp méo trong 07 ngày kể từ ngày nhận hàng để đảm bảo điều kiện xử lý đổi/trả trong trường hợp sản phẩm phát sinh lỗi kỹ thuật do nhà sản xuất.

2. Các bước mua hàng Online tại Hshop.vn

Bước 1: Đăng ký và đăng nhập tài khoản

Quý Khách nên Đăng ký tài khoản và Đăng nhập trước khi đặt hàng.

Việc sử dụng tài khoản giúp Quý Khách:

  • Theo dõi và lưu lại lịch sử đơn hàng.
  • Không phải nhập lại thông tin mua hàng trong những lần đặt hàng tiếp theo.

Bước 2: Chọn sản phẩm

Tìm kiếm sản phẩm cần mua, lựa chọn số lượng và các tùy chọn sản phẩm (nếu có), sau đó thêm sản phẩm vào Giỏ hàng.

Bước 3: Kiểm tra Giỏ hàng

Sau khi chọn đầy đủ sản phẩm, truy cập Giỏ hàng để kiểm tra:

  • Tên sản phẩm.
  • Số lượng.
  • Đơn giá.
  • Thành tiền.

Bước 4: Điền thông tin nhận hàng

Quý Khách vui lòng điền đầy đủ và chính xác:

  • Họ và tên.
  • Số điện thoại.
  • Địa chỉ nhận hàng.
  • Phương thức thanh toán.
  • Phương thức giao hàng và các thông tin liên quan khác.

Vui lòng kiểm tra kỹ thông tin trước khi hoàn tất đặt hàng để tránh sai sót trong quá trình giao nhận.

Bước 5: Xác nhận đơn hàng

Sau khi đặt hàng thành công, Quý Khách sẽ nhận được email thông báo đơn hàng (nếu không có xin kiểm tra trong mục Thư Rác / Spam). Nhân viên Hshop.vn sẽ liên hệ qua điện thoại để xác nhận đơn hàng, thông tin sản phẩm, phương thức thanh toán và giao nhận trước khi tiến hành xử lý và gửi hàng.

3. Các phương thức thanh toán

Quý Khách có thể thanh toán cho Hshop.vn theo các phương thức sau:

1. Mua hàng và thanh toán trực tiếp tại cửa hàng

Quý Khách có thể đến trực tiếp cửa hàng Hshop.vn để mua hàng và thanh toán tại địa chỉ: 269/20 Lý Thường Kiệt, Phường Phú Thọ, TP.HCM (Địa chỉ cũ: P.15, Q.11, gần ĐHBK TP.HCM)

2. Mua hàng Online và chuyển khoản ngân hàng

Quý Khách chỉ thực hiện chuyển khoản sau khi đã nhận được điện thoại xác nhận đơn hàng từ Hshop.vn qua số điện thoại 0934.022.500 hoặc Zalo OA, Hshop không có hình thức thanh toán COD, Quý Khách tuyệt đối KHÔNG CHUYỂN KHOẢN CHO SHIPPER / SĐT LẠ để tránh lừa đảo!!!. Việc xác nhận xác nhận đơn hàng giúp đảm bảo sản phẩm còn hàng và thông tin đơn hàng, số tiền thanh toán đã được kiểm tra chính xác.

Cảnh báo - Liên hệ Zalo Hshop.vn

Mọi thắc mắc xin Quý Khách nhắn tin qua Zalo OA để được hỗ trợ sớm nhất, Hshop xin chân thành cảm ơn! 

Sản phẩm đã xem

Thông số kỹ thuật

Cảm biến áp lực xúc giác DFRobot Video  Photos Gravity: 6×6 Flexible Array Tactile Pressure Sensor (UART Matrix FSR), SEN0704 là cảm biến áp suất xúc giác dạng ma trận linh hoạt (6×6 Flexible Array Tactile Pressure Sensor), được thiết kế cho các ứng dụng robot thông minh, hệ thống kẹp gắp, tương tác người - máy (HCI) và nghiên cứu khoa học. Sản phẩm sử dụng công nghệ cảm biến màng mỏng linh hoạt, tích hợp 36 điểm cảm biến độc lập trong vùng phát hiện nhỏ gọn 15×15mm.

Khác với cảm biến lực đơn điểm thông thường, Cảm biến áp lực xúc giác DFRobot Video  Photos Gravity: 6×6 Flexible Array Tactile Pressure Sensor (UART Matrix FSR), SEN0704 có khả năng thu thập dữ liệu áp suất tại 36 vị trí khác nhau, cho phép phân tích sự phân bố lực trên bề mặt tiếp xúc. Nhờ đó, hệ thống có thể nhận biết vị trí tác động, mức độ lực nhấn và những thay đổi nhỏ trong quá trình tiếp xúc hoặc kẹp giữ vật thể.

Cảm biến áp lực xúc giác DFRobot Video  Photos Gravity: 6×6 Flexible Array Tactile Pressure Sensor (UART Matrix FSR), SEN0704 có cấu trúc siêu mỏng, linh hoạt và có thể uốn cong để tích hợp trên bề mặt robot gắp, bàn tay robot hoặc các thiết bị đeo. Lớp keo ở mặt sau giúp việc cố định cảm biến lên bề mặt cần đo thuận tiện hơn. Sản phẩm sử dụng giao tiếp UART và hỗ trợ kết nối nối tầng nhiều cảm biến, giúp giảm độ phức tạp khi triển khai hệ thống cảm biến ma trận.

Cảm biến áp lực xúc giác DFRobot Video  Photos Gravity: 6×6 Flexible Array Tactile Pressure Sensor (UART Matrix FSR), SEN0704 đi kèm mạch chuyển đổi tín hiệu nhỏ gọn và cáp kết nối silicone linh hoạt dài 30cm. Sản phẩm hỗ trợ hệ sinh thái Arduino, ESP32 và Raspberry Pi, đồng thời có phần mềm Tactile Sensor Tool để hiển thị và phân tích dữ liệu cảm biến trong quá trình phát triển, thử nghiệm.

Tính năng nổi bật

  • Ma trận cảm biến 6×6 với tổng cộng 36 điểm phát hiện áp suất độc lập.
  • Vùng cảm biến nhỏ gọn 15×15mm, khoảng cách giữa các điểm cảm biến 2.5mm.
  • Thu thập dữ liệu phân bố áp suất, hỗ trợ xây dựng bản đồ nhiệt áp suất (Pressure Heatmap).
  • Cấu trúc màng mỏng linh hoạt, có thể uốn cong để tích hợp trên bề mặt robot hoặc thiết bị đeo.
  • Hỗ trợ giao tiếp UART và kết nối nối tầng nhiều cảm biến.
  • Dải lực phát hiện 20g~5kg cho mỗi điểm cảm biến.
  • Lực kích hoạt tối thiểu 20g.
  • Hỗ trợ hai tần số lấy mẫu 20Hz và 50Hz.
  • Độ bền trên 1.000.000 chu kỳ tại lực tác động 1kg.
  • Độ lặp lại ±5% theo thông tin giới thiệu của nhà sản xuất.
  • Cáp silicone linh hoạt dài 30cm, thuận tiện bố trí và kết nối.
  • Tương thích với Arduino, ESP32 và Raspberry Pi thông qua giao tiếp UART.
  • Hỗ trợ phần mềm Tactile Sensor Tool phục vụ quan sát và phân tích dữ liệu.

Thông số kỹ thuật

  • SKU: SEN0704
  • Thương hiệu: DFRobot
  • Loại cảm biến: Cảm biến áp suất xúc giác dạng ma trận linh hoạt
  • Công nghệ cảm biến: Màng mỏng linh hoạt (Flexible Thin-film)
  • Cấu hình ma trận: 6×6 (36 điểm cảm biến)
  • Kích thước vùng cảm biến: 15×15mm
  • Khoảng cách giữa các điểm cảm biến: 2.5mm
  • Điện áp hoạt động: 5VDC
  • Tần số lấy mẫu: 20Hz / 50Hz
  • Giao tiếp: UART
  • Lực kích hoạt: 20g
  • Dải lực đo: 20g~5kg cho mỗi điểm cảm biến
  • Loại lực tác động: Nén/ấn (Compression/Pressing)
  • Độ bền: Trên 1.000.000 chu kỳ tại lực tác động 1kg
  • Độ lặp lại: ±5% (theo thông tin giới thiệu của nhà sản xuất)
  • Thời gian đáp ứng: <10µs (theo thông tin giới thiệu của nhà sản xuất)
  • Nhiệt độ hoạt động: -20~65°C
  • Kích thước mạch chuyển đổi: 20×12mm
  • Chiều dài cáp kết nối: 30cm

Chân kết nối

  • VCC (+): Nguồn cấp 5VDC.
  • GND (-): Mass nguồn.
  • RX: Chân nhận dữ liệu UART của cảm biến.
  • TX: Chân truyền dữ liệu UART của cảm biến.

Bộ sản phẩm

  • 1 x Mạch chuyển đổi tín hiệu (Adapter Board).
  • 1 x Cảm biến áp suất xúc giác ma trận linh hoạt 6×6.
  • 1 x Cáp kết nối silicone linh hoạt dài 30cm.

Ứng dụng

  • Robot gắp thông minh: Phát hiện sự phân bố lực tiếp xúc và tình trạng trượt vật thể, hỗ trợ điều chỉnh lực kẹp để giữ các vật dễ vỡ.
  • Bàn tay robot: Tích hợp trên các ngón tay robot để nhận biết vị trí và lực tiếp xúc khi cầm nắm vật thể.
  • Thiết bị đeo thông minh: Phân tích áp lực tại các vị trí trên găng tay, đế giày hoặc thiết bị hỗ trợ vận động.
  • Tương tác người - máy (HCI): Phát triển bề mặt cảm ứng linh hoạt có khả năng nhận biết thao tác chạm và lực nhấn tại nhiều vị trí.
  • Nghiên cứu vật liệu: Theo dõi sự phân bố lực và đặc tính nén trong quá trình thử nghiệm vật liệu.
  • Nghiên cứu robot và tự động hóa: Phát triển hệ thống cảm nhận xúc giác, điều khiển lực kẹp và nhận biết tương tác vật lý.
  • Nghiên cứu và phát triển: Thử nghiệm các giải pháp cảm biến áp suất ma trận, bản đồ nhiệt lực và hệ thống cảm nhận xúc giác điện tử.

Lưu ý sử dụng

  • Sử dụng nguồn cấp 5VDC theo đúng thông số kỹ thuật của nhà sản xuất.
  • Mạch chuyển đổi hoạt động ở mức logic 5V. Khi kết nối với ESP32 hoặc Raspberry Pi sử dụng logic 3.3V, cần sử dụng mạch chuyển mức tín hiệu UART phù hợp để bảo vệ chân giao tiếp.
  • Khi kết nối UART, đấu TX của cảm biến với RX của bộ điều khiển và RX của cảm biến với TX của bộ điều khiển.
  • Cảm biến đo lực nén/ấn, không thiết kế để đo lực kéo.
  • Dải lực 20g~5kg áp dụng cho từng điểm cảm biến, không phải tổng lực tối đa của toàn bộ ma trận.
  • Để tăng tuổi thọ cảm biến, nên sử dụng bề mặt tiếp xúc phẳng, tránh các cạnh sắc hoặc vật nhọn có thể làm thủng lớp màng cảm biến.
  • Nên sử dụng lớp đệm đàn hồi mỏng như silicone để phân bố lực đều trên bề mặt cảm biến khi cần đo lực tiếp xúc từ các vật thể có hình dạng không đồng đều.
  • Chọn tần số lấy mẫu 20Hz hoặc 50Hz phù hợp với tốc độ thay đổi lực trong ứng dụng.
  • Khi sử dụng nhiều cảm biến, cần tham khảo tài liệu giao tiếp UART nối tầng và cấu hình phần mềm tương ứng của nhà sản xuất.

TRANG CHỦ NHÀ SẢN XUẤT VÀ HƯỚNG DẪN SỬ DỤNG
Danh sách so sánh